

Tempo di lettura:
Prima di inoltrarci nello studio del Corso di Scienze e Tecnologie Applicate è opportuno introdurre alcune definizioni che chiariscano in modo inequivocabile cosa si intende per tecnologia, scienze applicate e automazione1.
Definizioni
Tecnologia2
È l’applicazione di conoscenze scientifiche, metodi tecnici e manufatti ingegnerizzati per risolvere problemi pratici ed estendere le capacità umane. Comprende gli strumenti, i sistemi, i processi e i materiali che le società umane progettano e impiegano per raggiungere obiettivi funzionali, spaziando dagli utensili manuali e dai sistemi di scrittura ai circuiti integrati e alle infrastrutture di comunicazione in rete.
Scienza applicata3
Si riferisce all’applicazione pratica delle conoscenze scientifiche per realizzare prodotti o soluzioni di interesse pubblico, concentrandosi sull’utilità e sulla risoluzione di problemi o compiti specifici. Essa si contrappone alla scienza di base, che si occupa principalmente di questioni teoriche e dell’avanzamento della conoscenza.
Robotica e automazione4
La robotica e l’automazione costituiscono un ambito dell’ingegneria e delle scienze applicate dedicato alla progettazione, alla costruzione, alla programmazione e all’impiego di macchine in grado di svolgere compiti con un intervento umano ridotto o nullo. Mentre la robotica si concentra sulle macchine stesse, includendone la struttura meccanica, i sistemi di rilevamento e gli algoritmi di controllo, l’automazione comprende l’insieme più ampio di tecnologie e tecniche utilizzate per rendere i processi capaci di autoregolazione ed esecuzione autonoma.
Insieme, queste discipline affrontano la sostituzione del lavoro umano, sia fisico che cognitivo, con sistemi meccanici dotati di capacità di percezione, decisione e azione.
In sintesi
La tecnologia attiene sia alle conoscenze scientifiche che ai metodi tecnici e ai manufatti che abbiano già un’effettiva produzione industriale, la scienza applicata si propone di realizzare prodotti o soluzioni di interesse pubblico per la risoluzione di problemi specifici, la robotica e l’automazione è una scienza applicata che come obbiettivo la riduzione dell’intervento umano nello svolgimento di compiti.
Ruolo dell’automazione industriale
Ogni lavoro compiuto dall’uomo sin dalla preistoria al fine di ottenere un prodotto desiderato contiene:
- energia;
- informazione (il lavoro da svolgere per essere efficace deve essere sufficientemente preciso);
- controllo.
Per rendere più chiaro il concetto si pensi per esempio a un uomo che lavora un materiale grezzo per ottenerne un utensile, in questo caso:
- la trasformazione da materiale grezzo a utensile finito avviene mediante l’energia muscolare fornita dall’uomo che trasforma il materiale;
- il controllo è assicurato dal cervello dell’uomo stesso che dosa in maniera esperta l’energia muscolare attraverso i movimenti necessari alla lavorazione;
- la gestione delle informazioni avviene mediante i sensi e il cervello dell’uomo che utilizza vista e tatto per guidare la lavorazione e ottenere l’utensile nella forma desiderata.

Un processo produttivo può essere definito come una trasformazione fisica di materiali effettuata al fine di ottenere un prodotto desiderato.
L’uomo nel caso di attività manuale fornisce dunque tutti i tre elementi fondamentali per eseguire il processo produttivo.
Il ruolo dell’automazione industriale nell’ambito dei processi produttivi è fondamentale in quanto consente di ottenere i seguenti risultati:
- far compiere lavori semplici e ripetitivi alle macchine senza l’intervento umano, con minori costi, maggiore affidabilità e con continuità temporale;
- far compiere in modo automatico operazioni che richiedono una precisione e una velocità impossibili a un operatore umano;
- far compiere alle macchine operazioni che richiedono potenze così elevate che l’operatore umano non riuscirebbe a fornire;
- far compiere a macchine appositamente progettate operazioni pericolose in ambienti ostili per l’uomo;
- rispettare normative di sicurezza e sostenibilità ambientale.
A parere di chi scrive, l’argomento trattato è particolarmente adatto ad essere presentato come un’introduzione del Corso sia per le tecnologie impiegate nelle fasi di lavorazione e controllo (meccaniche, elettriche, elettroniche, informatiche, ecc.) che per la varietà dei processi fisici e/o chimici che devono essere applicati ai materiali grezzi/semilavorati al fine di ottenere il prodotto finale.
Di seguito si riporta un breve excursus storico dell’automazione industriale.
Evoluzione storica dell’automazione
Lo sviluppo dei sistemi produttivi nel corso dei secoli è sempre stato rivolto all’eliminazione totale o parziale dell’intervento umano nei processi di erogazione e manipolazione dei tre ingredienti fondamentali che abbiamo citato.
Le motivazioni sono semplici e sono così sintetizzabili:
- erogare energia è faticoso, a volte pericoloso e non se ne dispone sempre nella quantità necessaria;
- fornire controllo e gestire le informazioni non è sempre possibile perché l’uomo potrebbe non disporre delle capacità e della precisione desiderata.
I primi tentativi svolti a dispensare l’uomo dal fornire l’energia necessaria alla lavorazione sono molteplici:
- per esempio all’utilizzo di energia animale per lo svolgimento di lavori particolarmente pesanti (aratura dei campi o estrazione di acqua dai pozzi);
- sfruttamento dell’energia colica o idraulica nei mulini a vento o ad acqua.
Anche l’esigenza di dispensare la componente umana dalle operazioni di controllo e gestione delle informazioni è sempre stata molto sentita, soprattutto per quanto riguarda quei processi che richiedevano una particolare precisione che l’uomo non era in grado di garantire in modo ripetitivo e continuativo.
Un esempio di gestione di informazioni riguardanti il tempo è fornito da Ctesibio (vissuto ad Alessandria d’Egitto nel II secolo a.C.) che ideò un sistema idraulico per la costruzione di un orologio.

In Figura viene mostrato tale sistema in cui due cisterne sono collegate mediante un orifizio che fa crescere in maniera costante il livello di liquido in una delle due; un galleggiante immerso in tale cisterna è collegato a un indice che si sposta lungo una scala graduata segnando il trascorrere del tempo.
Merita una citazione la macchina analitica che rappresenta il primo prototipo di un computer meccanico sviluppato per eseguire compiti generici. Il progetto fu sviluppato dallo scienziato inglese Charles Babbage (1791–1871), che cercò anche di realizzarlo praticamente. Rappresenta un importante passo nella dell’informatica. La macchina analitica doveva essere alimentata da un motore a vapore e doveva essere lunga più di 30 metri per 10 metri di profondità. I dati d’ingresso e il programma sarebbero stati inseriti tramite schede perforate.

Il processo di industrializzazione culmina nella rivoluzione industriale, quando i processi produttivi vengono caratterizzati dall’uso generalizzato di macchine azionate tramite potenza meccanica ricavata da fonti energetiche naturali come i combustibili fossili. Per fornire una contestualizzazione temporale di tale fenomeno si può ricordare che
- il primo filatoio meccanico fu introdotto nel 1768;
- la prima motrice a vapore è datata 1776.
Durante la rivoluzione industriale ottenne un enorme rilievo il regolatore centrifugo che Watt adottò nel 1787 per controllare la velocità di una macchina a vapore; tale sistema riveste una grande importanza nella storia della tecnica perché fu il capostipite degli apparecchi automatici di controllo indispensabili per il corretto funzionamento degli impianti. Questo regolatore faceva accelerare la macchina se questa rallentava per il troppo carico o la faceva rallentare dopo un’accelerazione dovuta a diminuzione di carico. Nella figura seguente è illustrato tale sistema, il cui funzionamento si basa sugli effetti della forza centrifuga sulle due masse sferiche: se la velocità della macchina aumenta, esse si allargano e, per mezzo di leve, fanno chiudere la valvola a farfalla. In questo modo la quantità di vapore che giunge nel cilindro diminuisce e la macchina rallenta. Se la macchina rallenta le masse si abbassano, aprendo maggiormente la valvola a farfalla.

L’esperienza acquisita nello studio di automatismi ha nel tempo portato a formulare una teoria del controllo, che costituisce il nucleo dell’automatica, con l’obbiettivo di definire, sulla base di un insieme di misure effettuate sulle grandezze fisiche accessibili, l’azione più efficace da compiere sul processo al fine di ottenere da questo il comportamento desiderato.
Si riporta di seguito un elenco degli scienziati che nell’ambito della teoria del controllo più hanno contribuito ad alcuni risultati fondamentali:
- E.J. Routh (1831-1907);
- A. Hurwitz (1859- 1919);
- H.S. Black (1898-1983);
- H. Nyquist (1889-1976);
- H.W. Bode (1905-1982);
- J.G. Ziegler (1909-1997) in inglese;
- N.B. Nichols (1914-1997) in inglese.
Nel periodo postbellico le più grandi realtà industriali dell’epoca iniziarono ad avere la necessità di rendere più veloce ed efficiente la produzione tramite tecniche e tecnologie che permettessero anche un consistente aumento della produttività inteso come rapporto tra volume di prodotti e personale impiegato.
Nel 1944 vi fu l’invenzione della valvola termoionica da parte di Fleming. Il dispositivo elettronico, può funzionare sia come amplificatore di segnali elettrici, sia come interruttore elettronico. Con questa seconda funzione la valvola è utilizzata nello sviluppo dei successivi elaboratori elettronici.
L’invenzione nel 1947 del transistor, permise di costruire sistemi più compatti, meno ingombranti, con un consumo energetico molto inferiore e con maggiore potenza di calcolo.
Fu così che vennero rese disponibili alcune tecnologie elettroniche e informatiche che permisero di modificare notevolmente l’approccio alla produzione automatizzata. Da allora il termine automazione si è largamente diffuso con il significato generico di impiego di macchine per pilotare altre macchine ed ha assunto un ruolo fondamentale all’interno dei processi di produzione industriale. Utilizzare le macchine create in ambito informatico/elettronico (i circuiti elettrici e, in seguito, i calcolatori) per effettuare le manipolazioni simboliche richieste da un’efficiente automazione fu il fattore vincente che rese possibile il progetto di sistemi di controllo con capacità, in termini di potenza di calcolo, decisamente superiori a quelli utilizzati ai tempi nelle industrie.
Nella figura seguente è riportata l’immagine di una scheda perforata per l’immissione dei dati su un sistema IBM . Un programma completo era realizzato con un gran numero di schede, poste in ordine, e inserite in un apposito lettore. I risultati dell’elaborazione erano stampati su un modulo di carta.

Sistemi automatizzati di prima generazione
Vennero introdotte le prime reti di componenti elettrici (relè e temporizzatori) per l’esecuzione di controlli logico/sequenziali: si trattava di sistemi automatici che, al verificarsi di determinate condizioni, attivavano l’avvio o la fine di ciascuna delle operazioni di base svolte dalle macchine di produzione (per esempio all’interruzione di una movimentazione quando un organo meccanico raggiungeva il proprio fine corsa).
Svantaggi
- particolarmente lenti nell’acquisizione delle informazioni necessarie al loro funzionamento e nella loro elaborazione;
- costosi da progettare e realizzare ed erano caratterizzati da una flessibilità molto scarsa (la ridefinizione delle sequenze di azioni necessitava di una riprogettazione completa degli schemi logici e dei circuiti a relè corrispondenti).
Sistemi automatizzati di seconda generazione
Grazie all’evoluzione dell’elettronica a semiconduttore (transistori e circuiti stampati) tra gli anni ’60 e ’70, l’elettronica venne largamente utilizzata dalle principali industrie per il loro costo più vantaggioso e per le dimensioni più compatte sebbene, a livello di flessibilità, queste soluzioni lasciassero ancora a desiderare.
Sistemi automatizzati di terza generazione
L’evoluzione dell’elettronica e dell’informatica e in particolare la disponibilità dei sistemi a microprocessore per l’esecuzione di algoritmi programmabili, permise la nascita di una terza generazione di sistemi di controllo caratterizzata proprio dalla possibilità di eseguire generici algoritmi logico/sequenziali programmati dall’utente con semplici istruzioni di tipo informatico. Sebbene il primo controllore logico programmabile per il controllo di variabili logiche (PLC) fu introdotto già nel 1968 la sua diffusione non fu immediata e ciò permise che la seconda generazione di sistemi di controllo vivesse sino a metà degli anni Settanta.
I controllori programmabili divennero uno standard di fatto solo nel seguito quando i loro costi, e in particolare i costi del componenti elettronici quali i microprocessori, divennero competitivi anche per le industrie di medie/piccole dimensioni.
Ultima generazione
Oggi giorno le tecniche di informatiche sono molto più sofisticate e consentono di ottenere un’automazione flessibile con la possibilità di un’estensione della capacità produttiva in cui è possibile diversificare la produzione senza però avere tempi morti di conversione dell’impianto5.

Nei sistemi di produzione automatizzati di concezione moderna, l’automazione dell’impianto di produzione e l’automazione delle attività di supporto alla produzione si fondono permettendo in questo modo una forte integrazione grazie all’esistenza di un’unica infrastruttura informatica distribuita che coinvolge sia il livello di produzione fisica che quello di gestione e supporto della produzione. Questa situazione è usualmente indicata con il termine Computer Integrated Manufacturing (CIM). Appare evidente come l’ingegneria del software abbia assunto un ruolo preminente, offrendo possibilità in passato neanche immaginabili, di questi si citano brevemente:
- il sistema software di supporto ai processi decisionali;
- l’insieme di applicazioni informatiche volte all’automazione di attività di amministrazione e finanza, logistica, gestione della produzione e delle risorse umane;
- la progettazione automatizzata;
- l’automatizzazione delle prove di fattibilità, la simulazione del processo di produzione (quali macchinari utilizzare, quali operazioni eseguire, quando eseguirle) e la generazione del programma macchina per ogni singola operazione di produzione.
Sistema a catena chiusa
É il modo più usato nel sistema automatico di controllo. In questo caso il valore della variabile d’uscita oltre a dipendere da quella d’ingresso è legata anche ai valori assunti dalla variabile d’uscita come mostra lo schema a blocchi di figura. II riportare tutto o in parte il segnale d’uscita all’ingresso rende il sistema reazionato (feedback) o per meglio dire a catena chiusa.
II Sistema di controllo a catena chiusa può essere a regolazione
- manuale;
- o automatica.

La regolazione manuale è una tipologia particolare in cui il controllo affidato ai sensi di una persona che, in modo manuale, interviene sulla regolazione.
Un esempio e quello di una persona all’interno di una vasca che, manualmente, regola il flusso dell’acqua fredda e calda agendo sul miscelatore.

Nella regolazione automatica il sistema di controllo non più affidato ai sensi di una persona ma a dispositivi elettronici dedicati. S’imposta la temperatura d’ingresso (riferimento) in tensione con un potenziometro e si rileva quella d’uscita (vasca) con un trasduttore in grado di fornire una grandezza elettrica confrontabile (controllore) con quella d’ingresso di riferimento. II segnale d’uscita dal controllore e amplificato (amplificatore) in modo da gestire il dispositivo di comando del miscelatore (attuatore) sul sistema.

II sistema manuale riportato in figura può essere interpretato come un sistema a catena chiusa di tipo automatico:
- il corpo umano un sensore umano di temperatura (trasduttore);
- il cervello della persona e il sistema di controllo che confronta la temperatura dell’acqua con quella del corpo umano (Sistema di controllo);
- la mano della persona agisce sul miscelatore per la regolazione della temperatura dell’ acqua (attuatore).
Sistemi a microprocessore (μP)
La progettazione e la realizzazione di sistemi logici divenne molto più semplice quando sul mercato fecero la loro comparsa i primi circuiti integrati digitali (all’inizio degli anni ’60). Da quel momento, infatti, la progettazione dei sistemi, secondo la tecnica denominata a logica cablata, ha fatto largo uso dei circuiti integrati digitali offerti dal mercato (porte logiche, registri, contatori, ecc.) in funzione dell’applicazione specifica. Inoltre con l’aumento del numero dei componenti integrati su un’unica piastrina di silicio (chip), le funzioni logiche che il singolo circuito integrato era in grado di svolgere erano diventate sempre più complesse e sofisticate. Considerato che il costo del circuito integrato aumentava con la sua complessità e solo una sua larga utilizzazione permetteva l’abbattimento del costo di produzione, nacque la necessità di disporre di un unico dispositivo che permettesse di essere utilizzato in applicazioni diverse, apportando alla parte hardware, modifiche non molto complesse in relazione al circuito in cui esso era inserito. Sulla base di queste motivazioni agli inizi degli anni ’70 venne realizzato un circuito integrato destinato a rivoluzionare il mondo dell’elettronica e a cui fu dato il nome di microprocessore o CPU (Central Processing Unit) o μP. La parola microprocessore fu coniata dalla INTEL per descrivere il circuito integrato 4004.
Oggi il termine microprocessore indica un circuito integrato progettato per funzionare come unità di calcolo e di controllo, in grado di eseguire operazioni aritmetiche e logiche, di assumere “decisioni” in base ai risultati delle operazioni eseguite, seguendo una sequenza ordinata di istruzioni contenute in una memoria esterna a esso collegata.
La diversità delle applicazioni è possibile grazie alla sequenza di istruzioni che controllano le operazioni che il dispositivo deve svolgere, modificando in modo minimo la parte circuitale a esso connessa. La successione delle operazioni interne che il microprocessore deve compiere per svolgere le sue funzioni è temporizzata, al pari dei sistemi sequenziali sincroni, da un segnale di sincronismo esterno detto clock.
Un microcontrollore (μC) può ritenersi fondamentalmente un dispositivo programmabile in grado di svolgere autonomamente diverse funzioni in relazione al programma che risiede in una memoria posta al suo interno.
Programmazione visuale
Si ritiene utile anticipare alcuni strumenti di sviluppo del software di semplice utilizzo utile in particolare per l’insegnamento della logica della programmazione.
Flowgorithm
È un linguaggio di programmazione gratuito basato su diagrammi di flusso grafici che consente agli utenti di scrivere ed eseguire programmi utilizzando diagrammi di flusso. L’approccio è pensato per mettere in risalto l’algoritmo piuttosto che la sintassi di uno specifico linguaggio di programmazione.
È uno strumento di sviluppo grafico gratuito, progettato per insegnare la logica di programmazione attraverso diagrammi di flusso visivi, esso permette agli studenti di concentrarsi interamente sull’apprendimento degli algoritmi e dei flussi di controllo, senza perdersi nelle complesse e rigide regole sintattiche dei tradizionali linguaggi di programmazione testuali.
Caratteristiche principali
- Esecuzione diretta: è possibile eseguire gli algoritmi passo dopo passo direttamente all’interno del software, osservando in tempo reale come variano i dati.
- Traduzione interattiva del codice: converte automaticamente il diagramma di flusso in codice reale ed eseguibile in quasi 30 linguaggi di programmazione, tra cui Python, Java, C++, C#, JavaScript e Swift.
- Monitoraggio delle variabili con codifica a colori: dispone di una finestra visiva che tiene traccia dei tipi di dati attivi; i numeri interi appaiono in blu, i numeri reali in viola, le stringhe in rosso e i valori booleani in verde acqua.
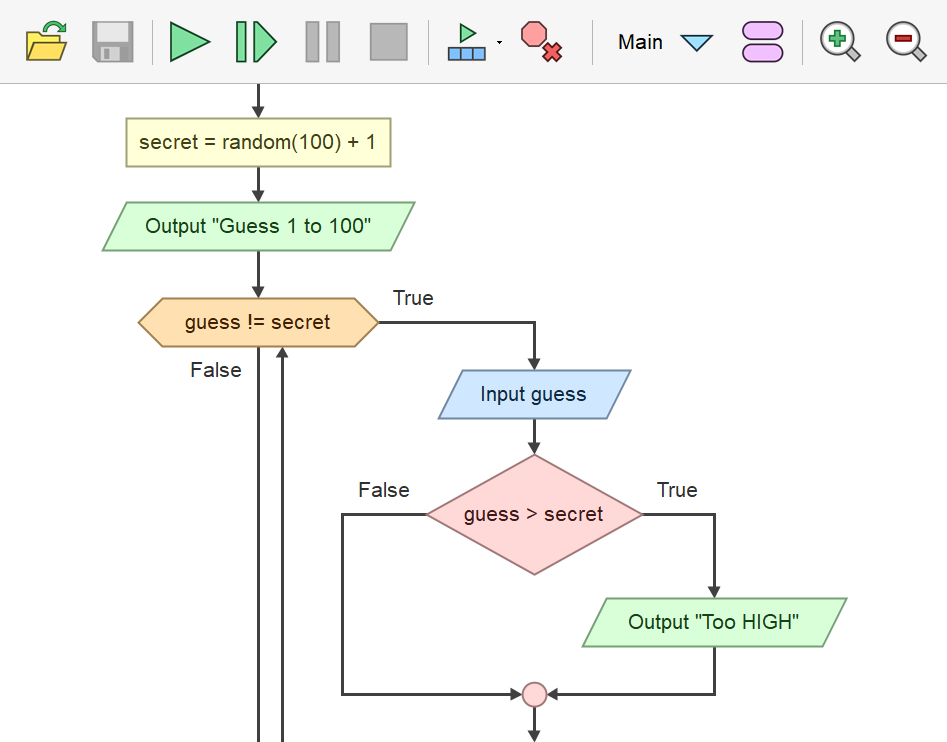
Principali elementi supportati
- Dati e struttura: Dichiarazione, Assegnazione, Input e Output.
- Flussi di controllo: Condizioni If, cicli While, cicli For e cicli Do.
- Funzionalità avanzate: Chiamate a funzioni, punti di interruzione (breakpoint) e gestione dei file.

MIT App Inventor
App Inventor è uno strumento gratuito di programmazione visuale basato su cloud che consente a chiunque di creare app mobili perfettamente funzionanti per dispositivi Android e iOS. Creata originariamente da Google e ora gestita dal Massachusetts Institute of Technology (MIT), la piattaforma utilizza un sistema di programmazione a blocchi.
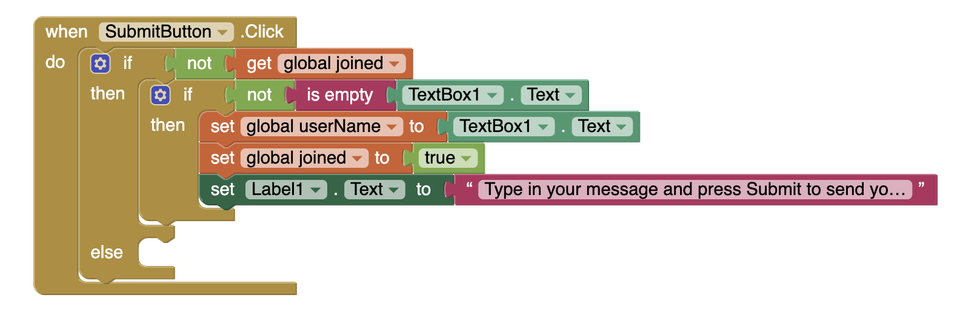
Elimina la barriera della tradizionale sintassi testuale, rendendo semplice per studenti, insegnanti e creatori alle prime armi progettare app in meno di 30 minuti.
Caratteristiche principali dell’ambiente di lavoro
Ogni progetto in App Inventor si basa su due aree di lavoro principali interconnesse:
• La vista “Designer”: L’area visuale in cui puoi trascinare e rilasciare componenti dell’interfaccia utente come pulsanti, caselle di testo, immagini, sensori ed elementi multimediali.
• L’editor dei blocchi (“Blocks Editor”): L’area di lavoro dedicata alla logica, dove puoi unire blocchi a incastro (codificati per colore) per programmare il comportamento dell’app e la sua risposta alle azioni dell’utente.
• Test in tempo reale (“Live Testing”): Puoi testare il codice in tempo reale su un telefono o tablet fisico scansionando un codice QR tramite l’app MIT AI2 Companion, oppure utilizzando un emulatore a schermo.
- Nell’immagine in evidenza Modular PLC series CJ1 della Omron ↩︎
- Da Institute of Electrical and Electronics Engineers (IEEE) ↩︎
- Da Applied Science – an overview | ScienceDirect Topics ↩︎
- Da Institute of Electrical and Electronics Engineers (IEEE) ↩︎
- I dettagli saranno approfonditi nel proseguo del Corso ↩︎
Lascia un commento